About Minsu (Max) Chang, Ph.D.
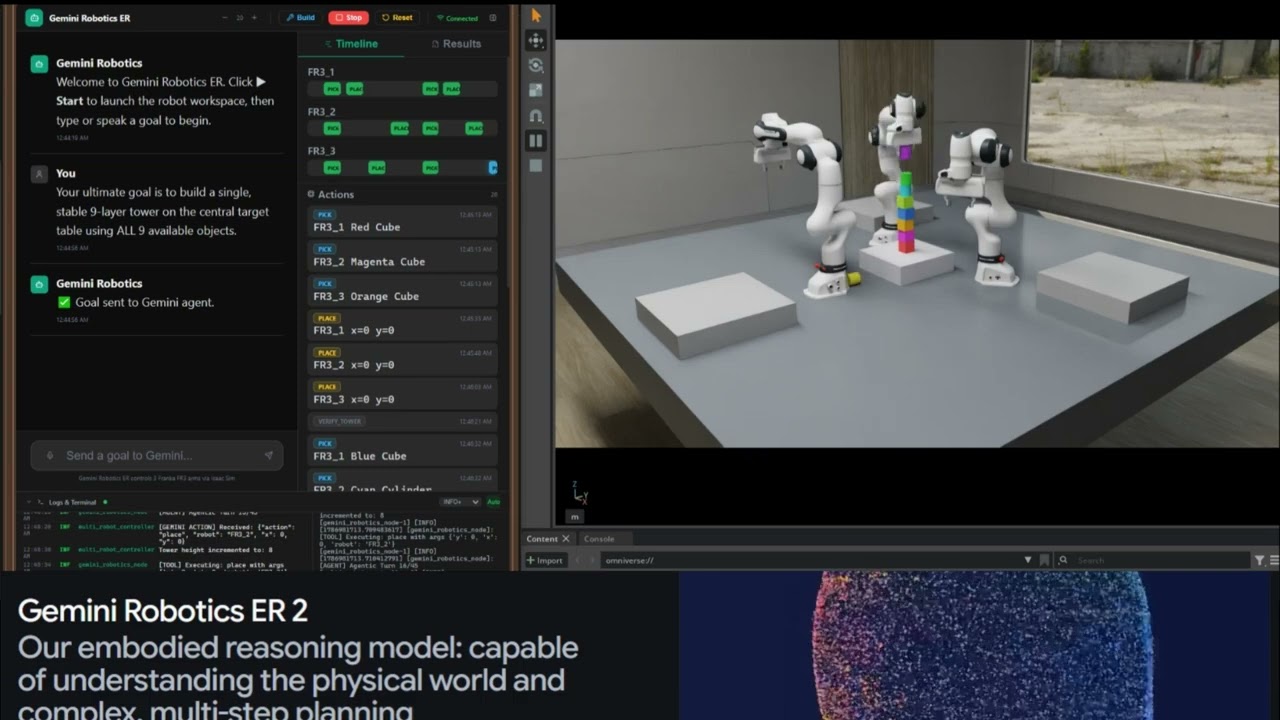
Robotics Research Engineer (Ph.D.) at Samsung Electronics, SAIT specializing in multi-agent orchestration for Spatial Intelligence, Physical AI, and robotic Task and Motion Planning (TAMP) with foundation models (Gemini Robotics-ER and Gemini 4 Argon).
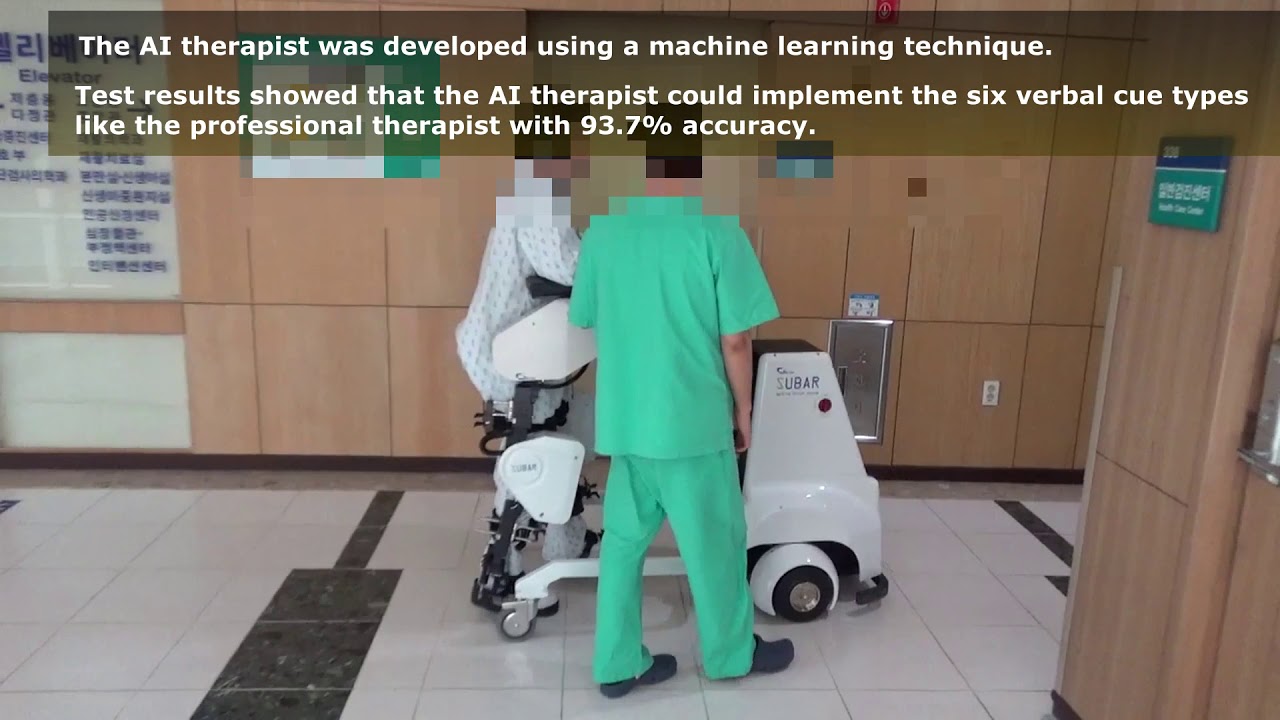
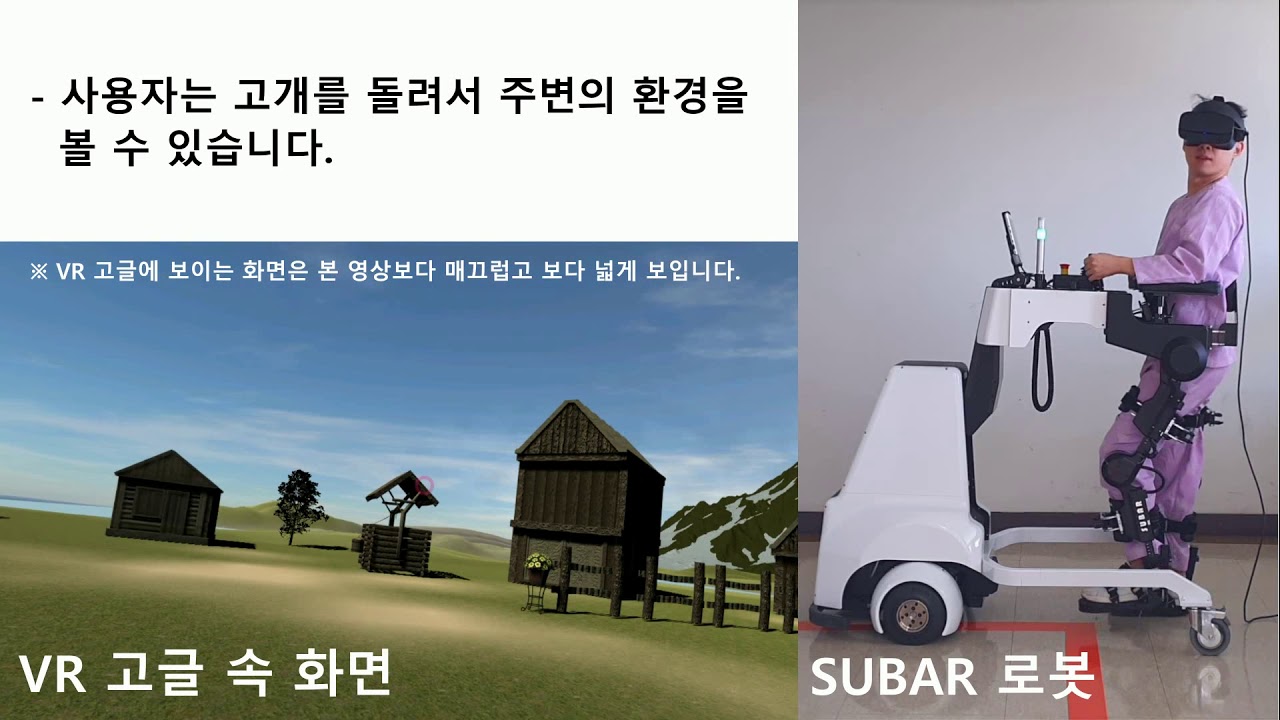
1st-Place Winner at the Google Gemini 3 Seoul Hackathon 2026 (GeminiSpace), first author at IEEE ICRA 2025 (OPPA) and IEEE TNSRE (AI Therapist), and co-developer of the KFDA-certified lower-limb rehabilitation exoskeleton SUBAR deployed across 6 clinical hospitals.
Core Research & Engineering Skills
Research Focus
-
Multi-Agent TAMP & Physical AI
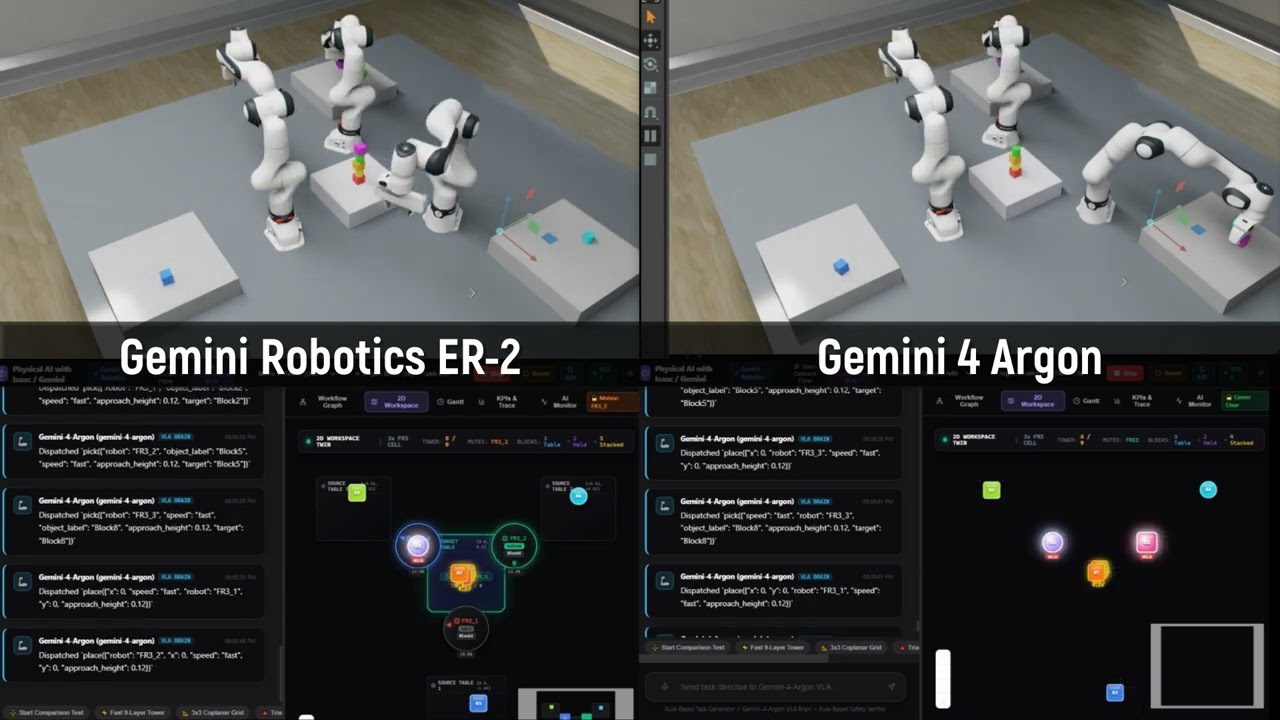
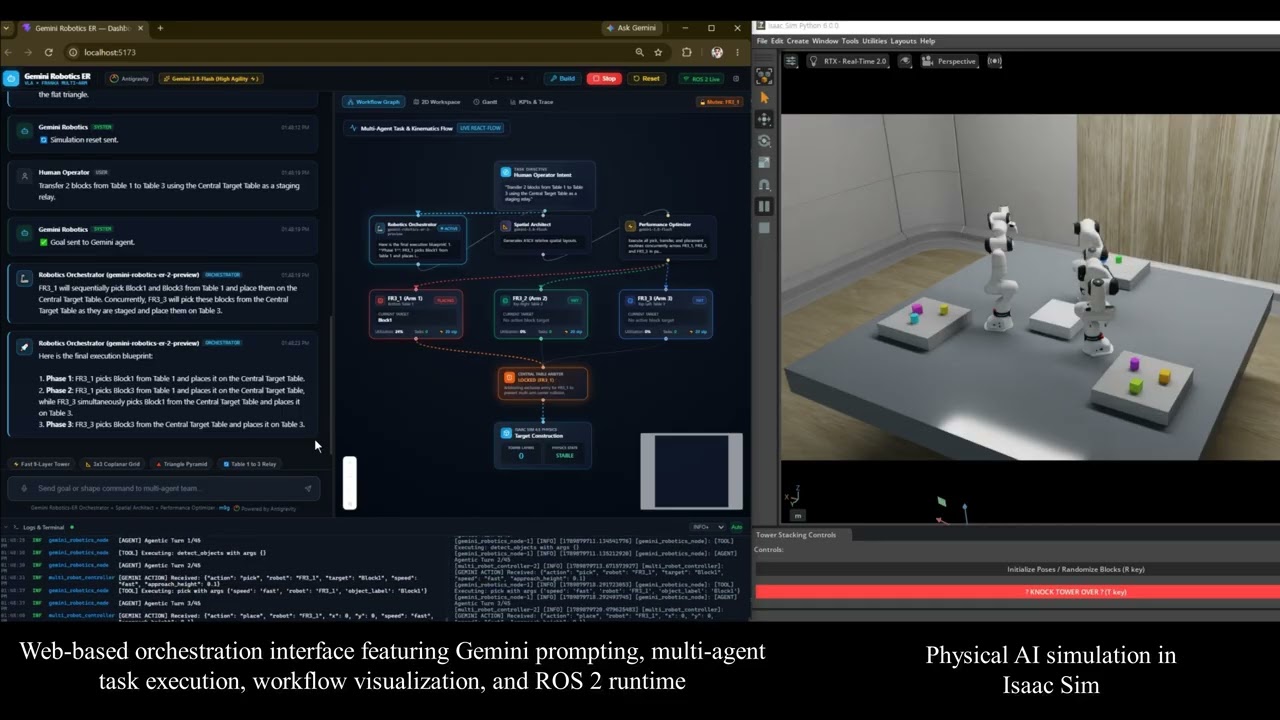
Closed-loop multi-manipulator task and motion planning in NVIDIA Isaac Sim & ROS 2 orchestrated by Gemini Robotics-ER 2 and Gemini 4 Argon.
-
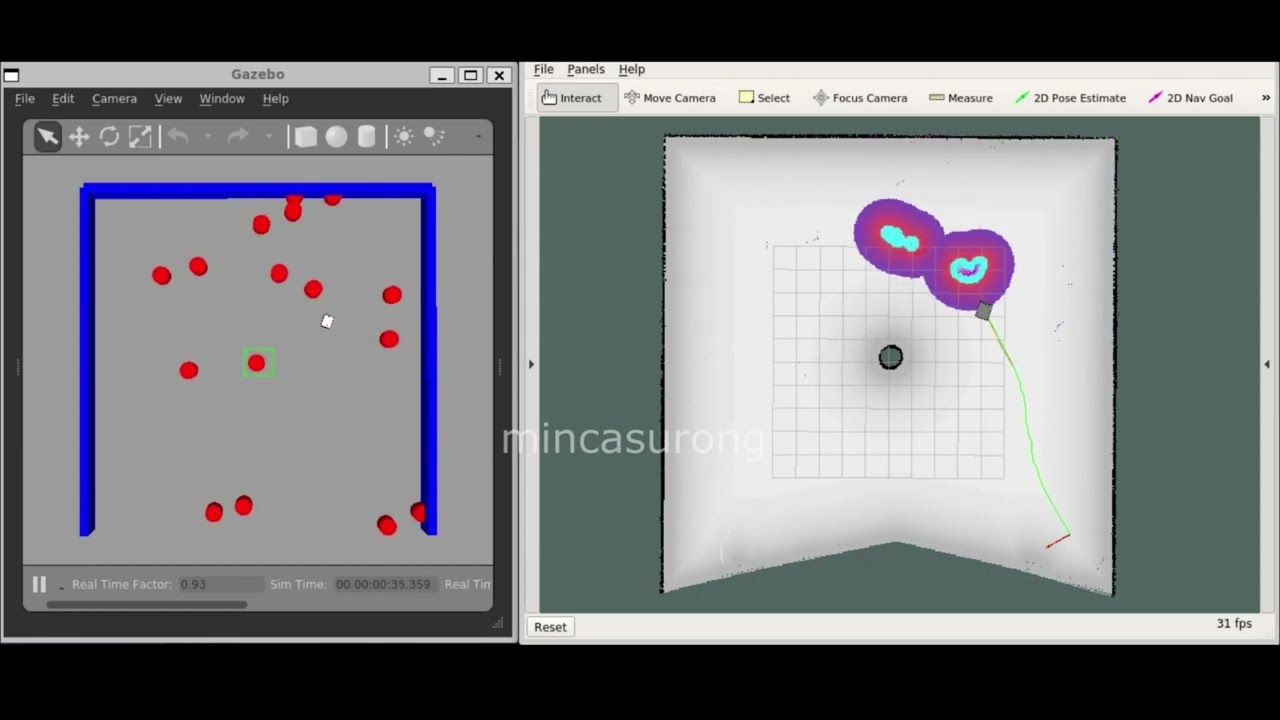
Spatial Intelligence & Mobile Navigation
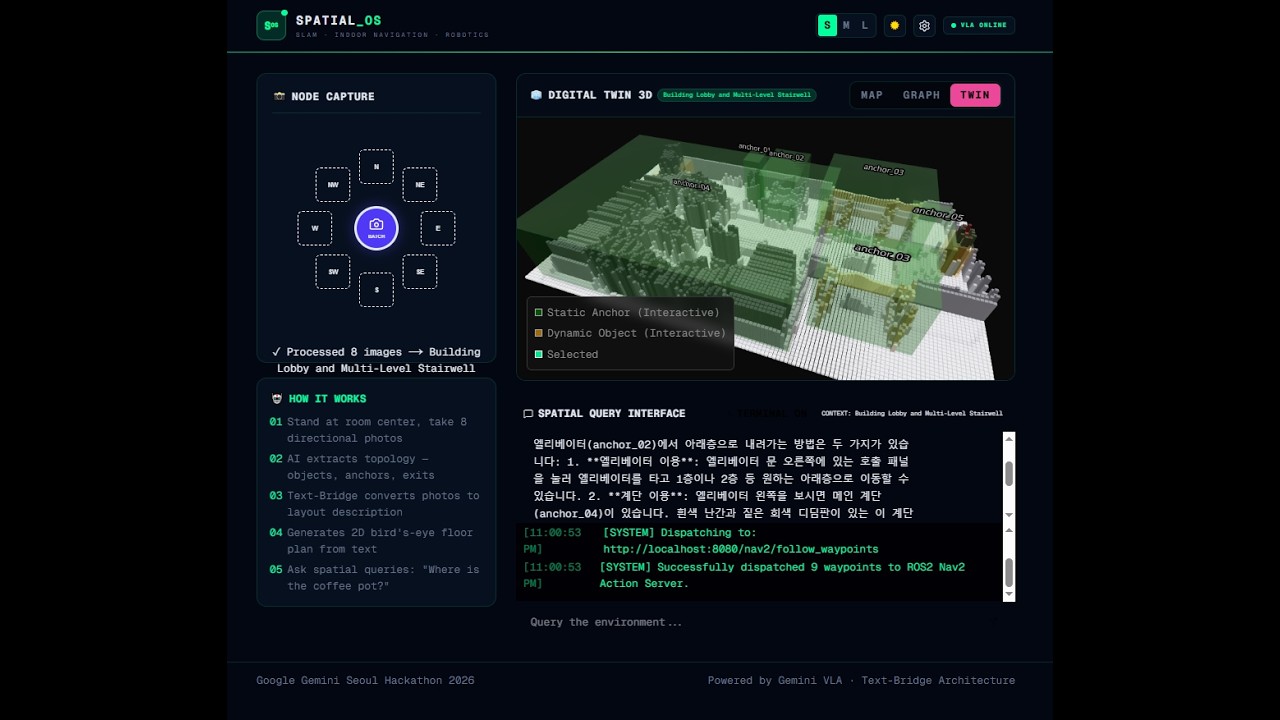
Indoor 2D/3D semantic mapping (GeminiSpace, 1st Place Gemini 3 Hackathon) and online planner parameter adaptation for mobile robots (ICRA 2025 OPPA).
-
Autonomous Lab & Industrial Robotics (SAIT)
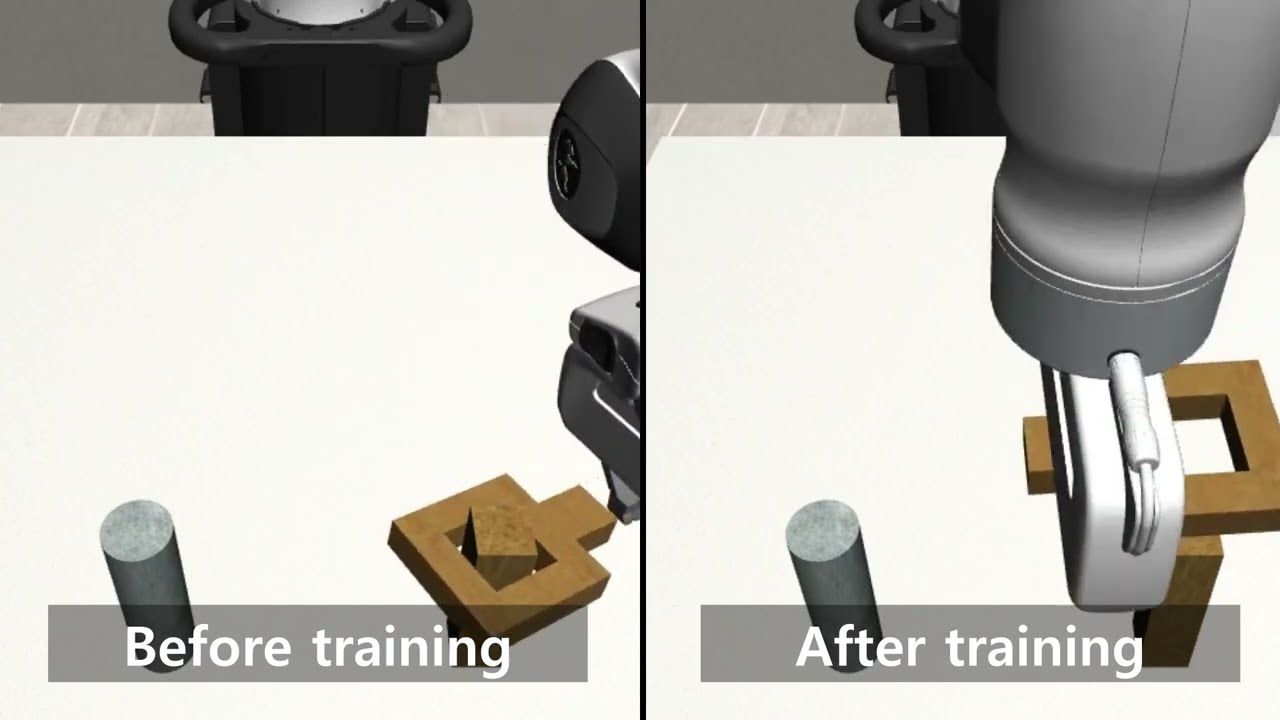
Learning-based bidirectional motion planning (JKROS 2026), safety-margin adaptation, and automated material synthesis systems (10 US Patents).
-
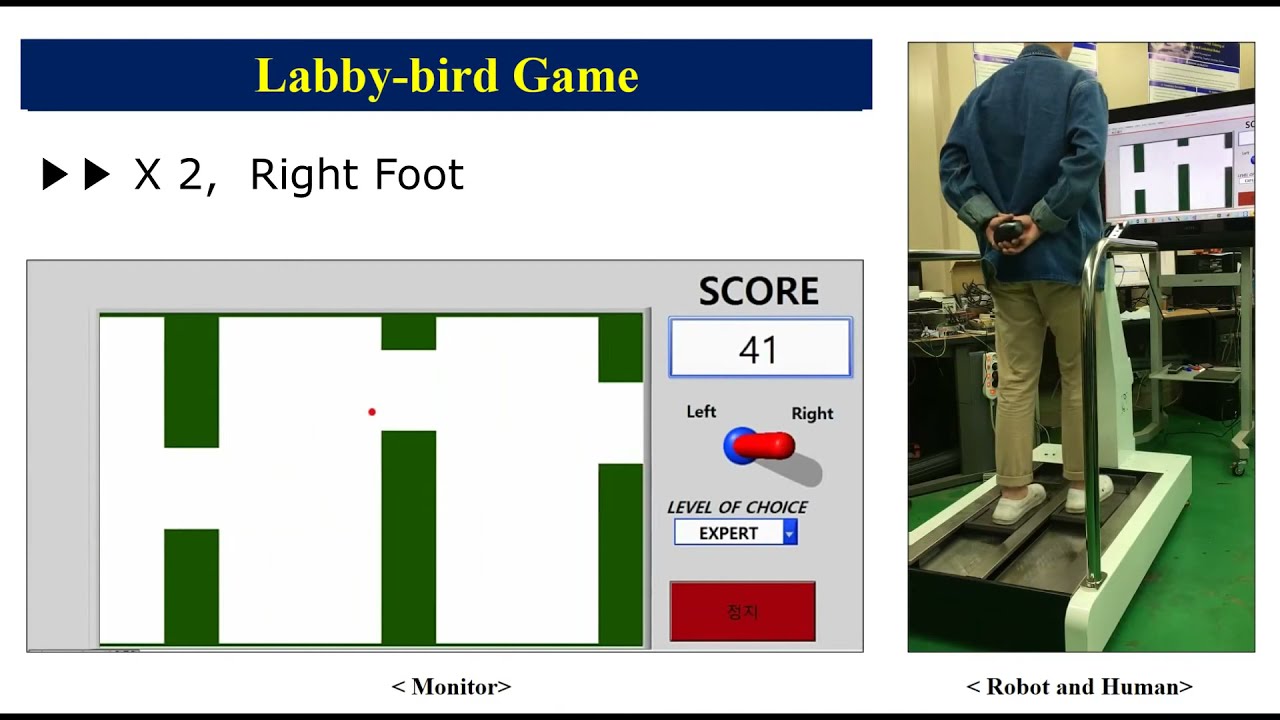
Rehabilitation Exoskeletons & Physical HRI
KFDA-certified lower-limb exoskeleton SUBAR (6 hospitals), adaptive impedance control, and clinical AI Therapist verbal-cue systems (IEEE TNSRE).